
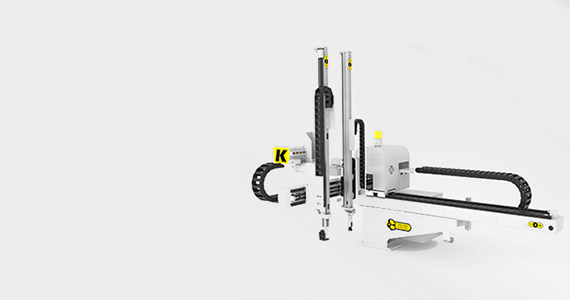
Einsatzbedingung: Am Endeffektor eines Roboters werden flächige, kastenförmige oder oberflächenebene Werkstücke mit Vakuumsaugnäpfen gegriffen; die Bewegungszyklen folgen dicht aufeinander, und Greifen sowie Freigeben müssen innerhalb der Taktzeit abgeschlossen sein.
Anforderungen: Die Haltekraft wird gemeinsam von Saugfläche und Vakuumniveau bestimmt; beide müssen zusammen berechnet werden. Bei durchlässigen oder rauen Werkstücken ist eine bloße Erhöhung des Vakuumniveaus nicht unbedingt wirksam; stattdessen sind ein größerer Volumenstrom oder mehrere Saugnäpfe zur Lastverteilung erforderlich. Der Freigabevorgang muss schnell erfolgen; die Leitungen benötigen einen Belüftungskreis.
Auslegungsansatz: Die gesamte Haltekraft wird anhand von Werkstückgewicht, Anzahl der Saugnäpfe und Sicherheitsreserve berechnet; daraus werden das erforderliche Vakuumniveau und der Volumenstrom abgeleitet. Für kleine Werkstücke mit einem Saugnapf können V3, V8 eingesetzt werden; bei mehreren Saugnäpfen oder größeren Werkstücken werden V16 und höher empfohlen; bei langen Transportwegen kann ein Vakuumbehälter nahe am beweglichen Arm angeordnet werden, um den Einfluss des Leitungsvolumens auf das Ansprechverhalten zu verringern.
Hinweise: Nach dem Greifen von Werkstücken mit Staub- oder Ölverschmutzung wird Staub in die Leitungen gesaugt; zwischen Saugnapf und Pumpe ist daher ein Filter zu installieren. Beim Greifen von dünnen Platten und Glaswerkstücken ist die Haltekraft zu begrenzen und eine Drucküberwachung vorzusehen, um Verformung oder Druckschäden zu vermeiden. Leitungsanschlüsse und Drehdurchführungen sind häufige Leckagestellen und regelmäßig zu prüfen.
Diese Seite beschreibt die Auslegungsmethodik und ist keine Aufzeichnung eines konkreten Projekts.