
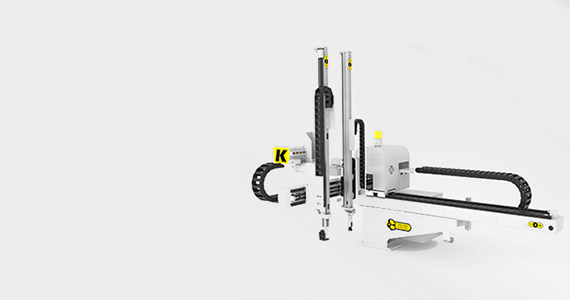
Conditions d’utilisation : l’extrémité du robot prélève au moyen de ventouses à vide des pièces plates, en forme de caisson ou à surface plane ; les cycles sont rapprochés et la préhension comme la libération doivent s’effectuer dans le temps de cycle.
Exigences : la force d’adhérence dépend à la fois de la surface d’adhérence et du niveau de vide ; les deux doivent être pris en compte ensemble dans le calcul. Lorsque la pièce est perméable à l’air ou présente une surface rugueuse, augmenter uniquement le niveau de vide n’est pas nécessairement efficace ; il faut augmenter le débit ou répartir la charge sur plusieurs ventouses. La libération doit être rapide ; la tuyauterie doit être équipée d’un circuit de rupture de vide.
Orientation de configuration : calculer la force d’adhérence totale en fonction du poids de la pièce, du nombre de ventouses et de la marge de sécurité, puis en déduire le niveau de vide et le débit nécessaires. Pour une petite pièce avec une seule ventouse, V3 et V8 peuvent être utilisés ; pour plusieurs ventouses ou des pièces plus grandes, V16 et au-dessus sont conseillés ; lors de manutentions à longue distance, un réservoir à vide peut être placé au plus près sur le bras mobile afin de réduire l’incidence du volume de tuyauterie sur la réponse.
Points d’attention : après la préhension de pièces portant de la poussière ou des salissures huileuses, la poussière est aspirée dans la tuyauterie ; il faut installer un filtre entre les ventouses et la pompe ; lors de la préhension de tôles minces ou de pièces en verre, limiter la force d’adhérence et installer un contrôle de pression afin d’éviter la déformation ou l’endommagement par compression ; les raccords de tuyauterie et les raccords tournants sont des zones fréquentes de fuite et doivent être contrôlés régulièrement.
Cette page présente une méthode de sélection et ne constitue pas l’enregistrement d’un projet spécifique.