
各ページでは、エンジニアリングの考え方と確認が必要な入力項目を示しており、具体的な顧客やプロジェクトには言及していません。実際の運転条件に合わせた選定が必要な場合は、運転条件をお送りください。
用途別ソリューション
運転条件別に整理した真空ポンプの選定方法と構成方針
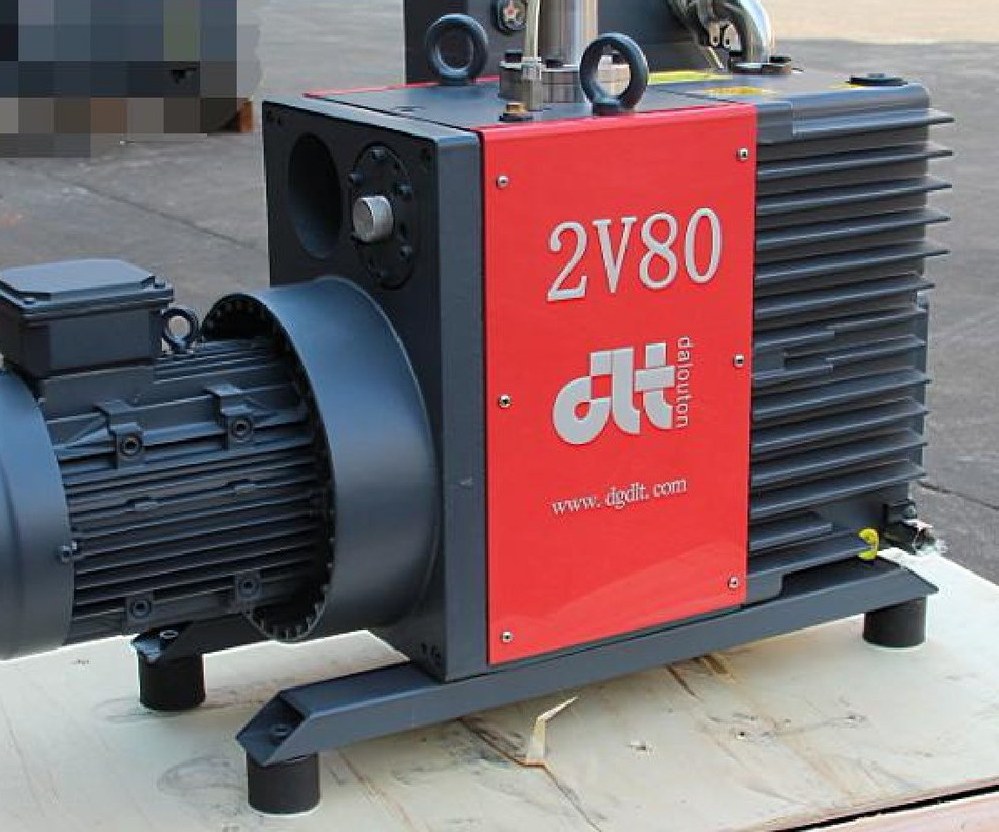
チャンバー粗引き:大気圧から低真空域までどう選定するか
チャンバー容積と目標とする粗引き時間に基づいて排気速度を算定し、配管の圧力損失も考慮する。
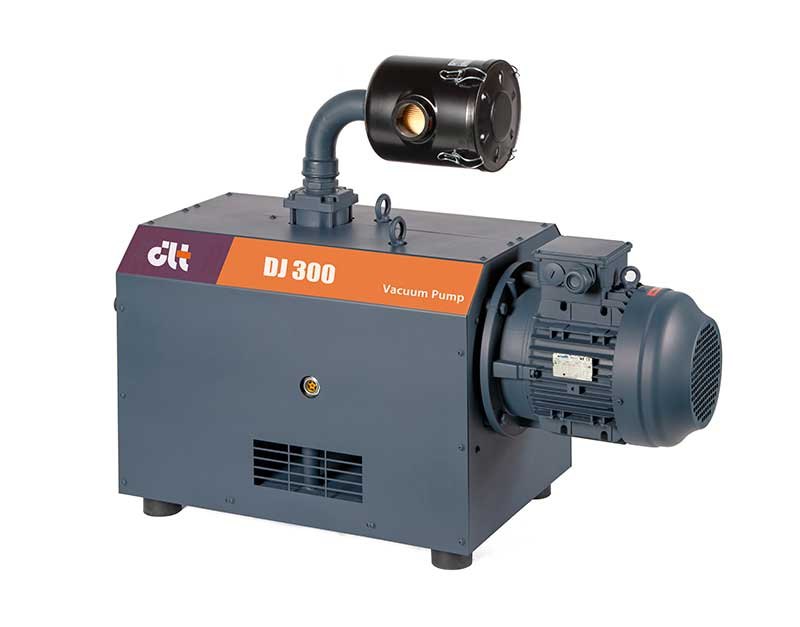
多ステーション集中真空:ポンプと真空タンクの組み合わせ方
ポンプは平均流量で選定し、真空タンクが瞬間的なピークを担います。
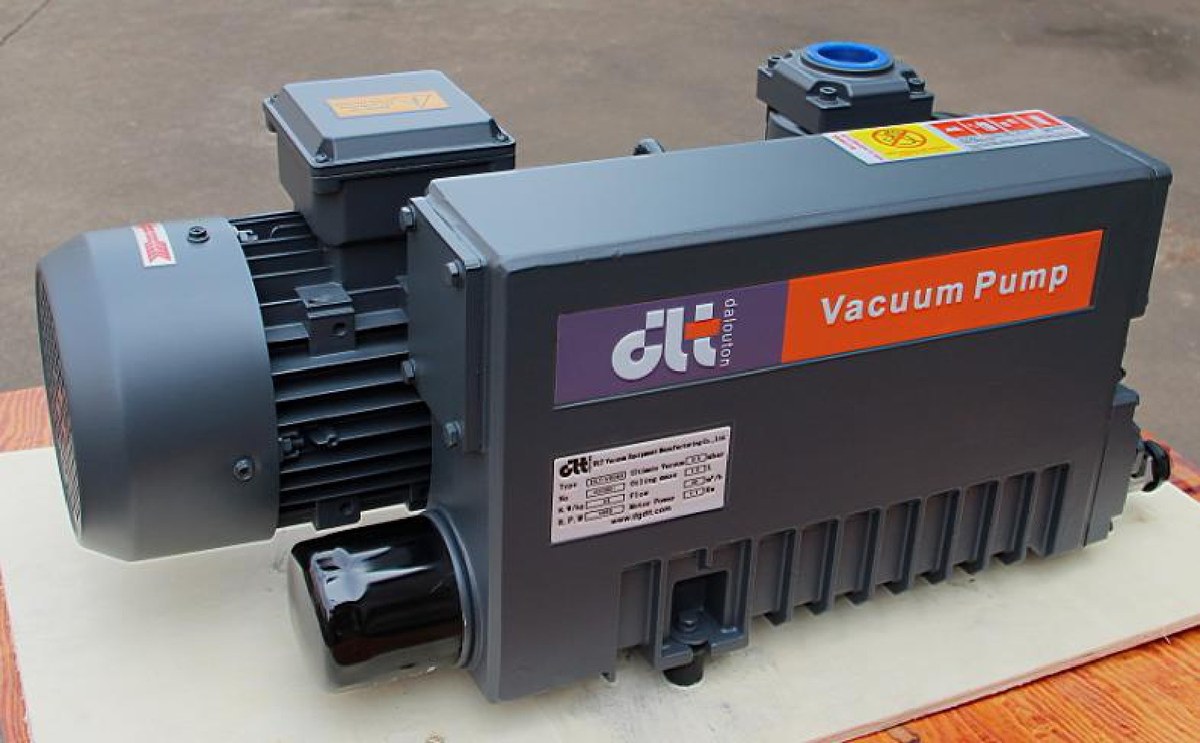
SMT 実装機:ピックアップ・実装ステーションの真空システム
実装ヘッドのノズルによるピックアップと保持:小流量、速い応答、排気に油分を含まない。
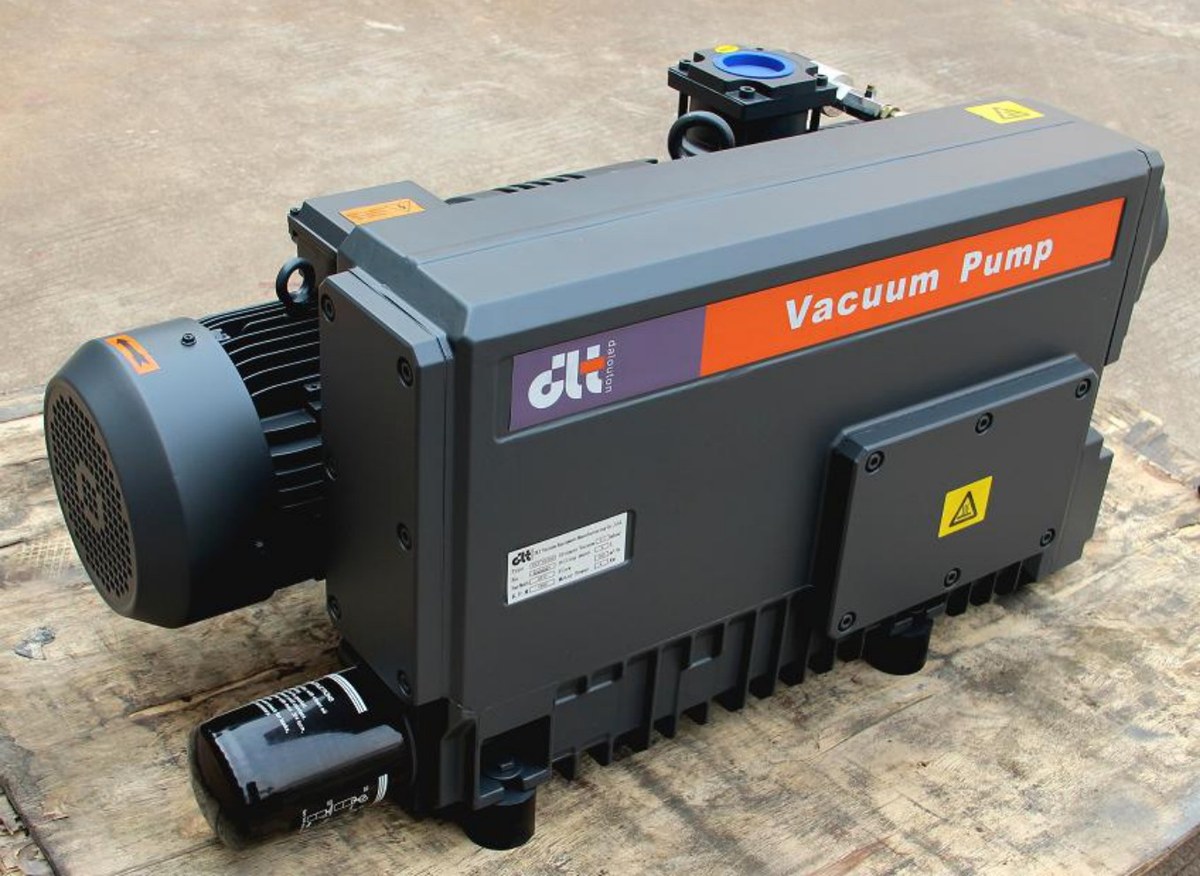
分光機:ウェーハの吸着固定と検査ステーションの真空
検査ステーションの微小吸着面における安定した真空、および複数ステーションで時分割使用する際の圧力変動制御。
粉塵や水蒸気を含む条件:ポンプ前に何を追加するか
ろ過と凝縮の配置方法が、ポンプチャンバーの寿命と故障率を左右します。
テーピングマシン:キャリアテープのポケット保持と部品吸着
連続タクト下での吸着の立ち上がりと解放、粉塵と切屑のポンプ前処理。
ロボットハンド:先端真空吸盤による把持の付帯構成
ワーク重量と吸盤面積から吸着力を算出し、真空破壊回路と配管容積がタクトに与える影響を整理します。
印刷設備:被印刷物の吸着位置決めと搬送
大面積吸着と通気性材料の流量計算、インキ・溶剤揮発物のポンプ前分離。